

近日,中国科学院合肥物质院智能机械研究所祝辉团队有关高保真场景重建与高质量数据生成工作的2项研究成果被机器人领域顶级会议ICRA 2026接收发表。其中,基于激光雷达反射率引导的显著高斯泼溅方法入选最佳论文提名,本届会议5000余篇投稿中,机器人感知领域仅3篇论文获此提名。
针对自动驾驶场景重建在动态目标、复杂光照及效率方面的不足,研究团队提出LR-SGS方法,利用激光雷达中的稳定结构信息优化高斯建模。该方法通过标定激光雷达强度构建光照不变的反射率通道,提升夜间等低光场景下的重建质量;利用几何与反射率特征初始化显著高斯,优先表达关键结构并减少冗余;同时融合RGB、深度与反射率信息,增强纹理与几何一致性。实验结果表明,LR-SGS在Waymo等数据集上取得了更优的重建精度、训练效率与模型规模,在高速运动、夜间及静态场景中均表现出较强的鲁棒性。该方法生成的可编辑场景还可用于仿真数据生成与虚拟环境构建,为自动驾驶系统训练与验证提供支持。该研究入选最佳论文提名,并以LR-SGS: Robust LiDAR-Reflectance-Guided Salient Gaussian Splatting for Self-Driving Scene Reconstruction为题发表。
针对现有3D高斯泼溅视觉SLAM方法对几何结构约束利用不足、易出现边缘模糊与地图不一致等问题,研究团队提出MMD-SLAM方法,通过挖掘人工环境中的多方向局部正交结构先验优化高斯建模。该方法采用点线融合的位姿优化策略,结合特征点与3D线段提升跟踪鲁棒性;设计具有主方向引导的多元高斯表示,将高斯基元划分为点、线、面三种几何模态;同时引入高斯演化机制与结构增强联合损失,进一步强化纹理与几何一致性。实验结果表明,MMD-SLAM在多个数据集上均取得更优的建图与跟踪性能,并保持了具有竞争力的实时运行速度。该方法可用于高质量环境感知、稠密建图以及虚拟智能体训练。该研究以MMD-SLAM: Structure-Enhanced Multi-Meta Gaussian Distribution-Guided Visual SLAM 为题发表。
两项工作的共同突破,在于从真实传感器数据中高效提取结构化信息,以几何精确、纹理清晰的方式重建数字世界,这正契合当前世界模型与空间智能对可信数字基底的核心需求。相关成果已在自动驾驶、具身智能及数字孪生领域展现出广阔应用潜力。
ICRA(IEEE International Conference on Robotics and Automation)是IEEE机器人与自动化协会主办的旗舰国际学术会议,是机器人与自动化领域最具影响力的国际学术会议之一,每年汇聚全球顶尖高校、科研机构和产业界专家,集中展示机器人感知、控制、自动化与智能系统等方向的最新研究成果。本届ICRA 2026于6月1日至6月7日在奥地利维也纳举行。
论文链接:
https://ieeexplore.ieee.org/document/11696891
https://ieeexplore.ieee.org/document/11697390
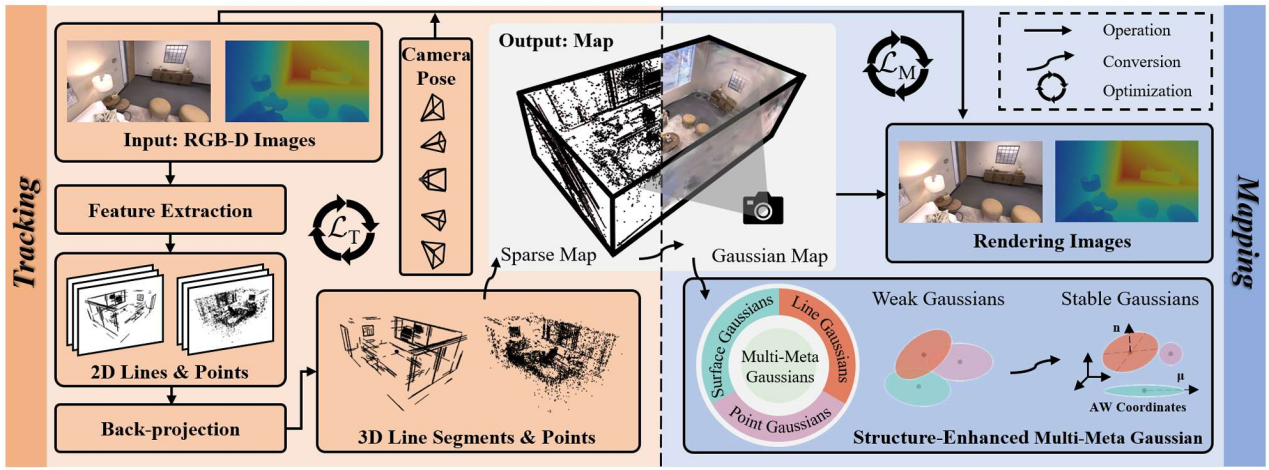
MMD-SLAM算法架构图
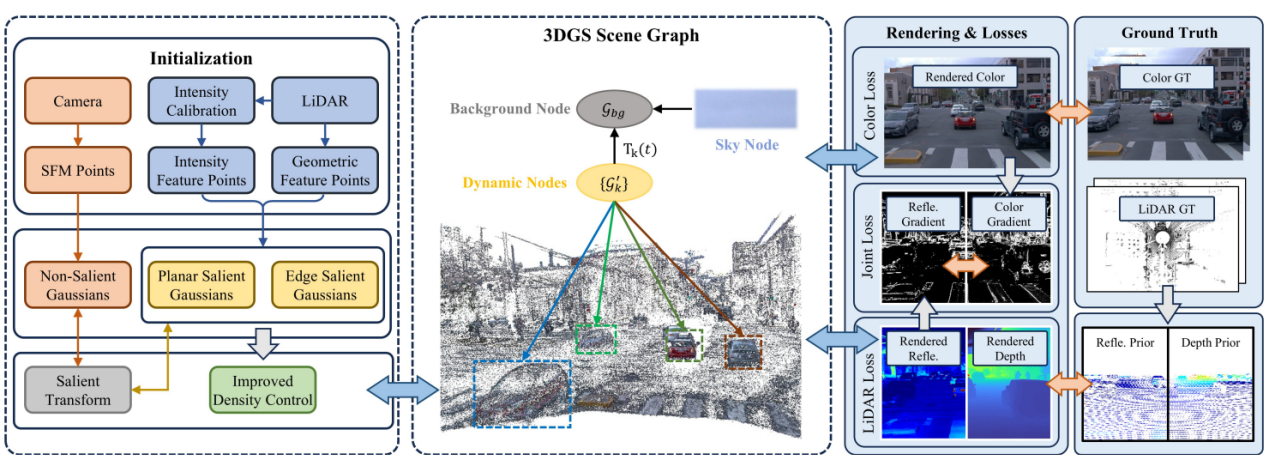
LR-SGS算法架构图
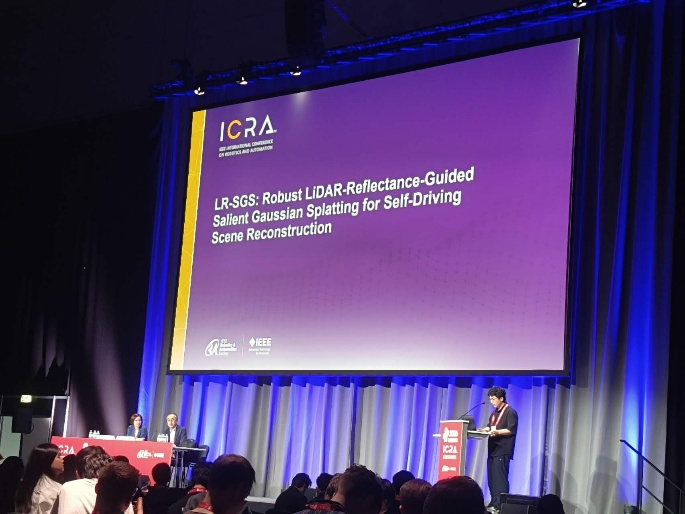
最佳论文提名奖现场报告

